Gadgedin – Teknologi mobil tanpa pengemudi terus berkembang, tetapi pertanyaan terbesarnya belum berubah: seberapa aman sistem ini ketika menghadapi situasi jalan yang sulit diprediksi? WeRide mencoba menjawab tantangan tersebut lewat pengembangan kecerdasan buatan (AI) yang dilatih menggunakan data jalan nyata dan simulasi berkendara.
Perusahaan teknologi kendaraan otonom ini masuk dalam daftar Top 10 Automotive AI Application Cases of 2026 pada World Intelligent Connected Vehicles Conference (WICV) 2026 di Beijing. Pengakuan tersebut menyoroti pengembangan Physical AI yang menggabungkan dua teknologi andalannya, WeRide GENESIS dan WeRide WITT.
WeRide GENESIS dan WITT Bantu AI Memahami Kondisi Jalan
Mengembangkan mobil otonom bukan cuma soal memasang sensor dan membiarkan komputer mengambil alih kemudi. Sistemnya harus mampu membaca lingkungan, mengenali objek, serta merespons situasi yang berubah dalam hitungan detik.
Di sinilah peran WeRide WITT dan WeRide GENESIS. WITT dirancang untuk mengenali dan memvalidasi informasi fisik dari data jalan nyata. Informasi tersebut kemudian digunakan GENESIS untuk membangun simulasi berkendara yang mendekati kondisi sebenarnya.
Lewat simulasi ini, sistem AI dapat dilatih menghadapi berbagai kemungkinan, termasuk kejadian tidak biasa yang jarang ditemui selama pengujian di jalan. Cara tersebut berpotensi membantu pengembang menguji respons kendaraan tanpa harus menunggu setiap situasi muncul secara langsung.
Meski begitu, simulasi yang canggih tetap perlu didukung pengujian nyata. Kemampuan sistem menghadapi skenario buatan tidak otomatis menjamin kendaraan bebas dari kesalahan di jalan raya.
Baca juga: Robot Bebek Ini Bisa Belajar Salto, Teknologi NVIDIA di Baliknya Bikin Penasaran
Dari Mobil Otonom L4 ke Teknologi Bantuan Mengemudi
Pendiri sekaligus CEO WeRide, Dr. Tony Han, memaparkan strategi perusahaan dalam forum teknologi WICV 2026 pada 21–23 Oktober di Yizhuang, Beijing.
Salah satu fokusnya adalah memanfaatkan pengalaman mengembangkan kendaraan otonom Level 4 (L4) untuk meningkatkan sistem bantuan mengemudi Level 2 (L2). Pada L2, pengemudi tetap harus mengawasi perjalanan dan siap mengambil alih kendali.
Han juga menyoroti konsep intelligence density, yaitu kemampuan kecerdasan yang dihasilkan dari kapasitas komputasi tertentu. Tujuannya, sistem bantuan mengemudi bisa bekerja lebih efektif tanpa membutuhkan sumber daya komputasi berlebihan.
Dalam pengembangan seperti ini, teknologi keselamatan berkendara tetap menjadi perhatian utama. AI yang semakin canggih harus tetap dinilai berdasarkan kemampuannya membantu pengemudi dan mengurangi risiko, bukan sekadar banyaknya fitur yang ditawarkan.
Robotaxi WeRide Sudah Menjangkau 60 Kota
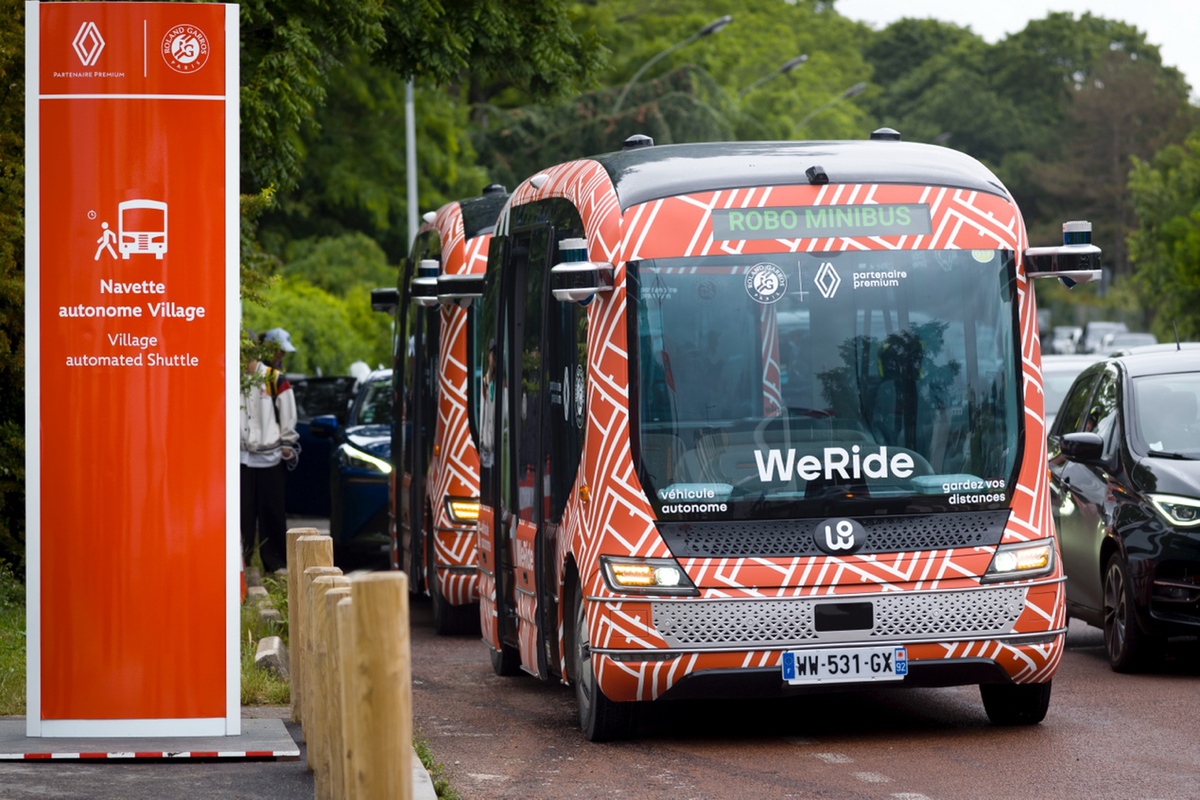
WeRide turut menunjukkan penerapan teknologinya selama konferensi melalui layanan Robotaxi dan Robobus. Perusahaan mengerahkan lebih dari selusin Robotaxi dan Robobus untuk perjalanan serta antar-jemput peserta.
WeRide menyebut armada kendaraan otonom L4 miliknya mencapai sekitar 3.600 unit, dengan operasi yang tersebar di lebih dari 60 kota di 13 negara. Layanannya telah hadir di sejumlah kota, termasuk Guangzhou, Beijing, Dubai, Abu Dhabi, Singapura, Riyadh, dan Zurich.
Perusahaan ini juga bekerja sama dengan platform mobilitas seperti Uber dan Grab untuk memperluas penggunaan kendaraan otonom dalam jaringan transportasi perkotaan.
WRD 3.0 Bawa AI ke Mobil Produksi Massal
Tak hanya mengembangkan Robotaxi, WeRide juga memperluas teknologi ke mobil penumpang melalui WRD 3.0, sistem bantuan mengemudi L2++ berbasis pendekatan end-to-end.
Teknologi tersebut telah digunakan pada sejumlah model, termasuk Chery Exeed Sterra, GAC AION N60, AION i60, dan GAC Trumpchi Y7. WeRide menyatakan WRD 3.0 telah memperoleh persetujuan desain produksi untuk lebih dari 30 model kendaraan.
Perkembangan ini memperlihatkan bahwa AI otomotif tidak hanya diarahkan untuk mobil yang bisa berjalan sendiri. Teknologi serupa juga mulai masuk ke kendaraan yang digunakan konsumen sehari-hari.
Namun, adopsi yang lebih luas harus dibarengi evaluasi keselamatan, pengawasan pengemudi yang memadai, dan pengujian sesuai kondisi penggunaan. Sebab, ukuran keberhasilan mobil pintar bukan cuma seberapa mandiri kendaraan bergerak, tetapi juga seberapa andal sistemnya saat menghadapi situasi yang tidak terduga.
About the Author