Gadgedin – Robot berbentuk bebek yang jatuh saat mencoba salto mungkin terdengar seperti hiburan panggung. Namun, demonstrasi Microduck justru memperlihatkan sesuatu yang lebih serius: bagaimana kecerdasan buatan mulai membantu robot belajar mengendalikan gerak tubuhnya sendiri.
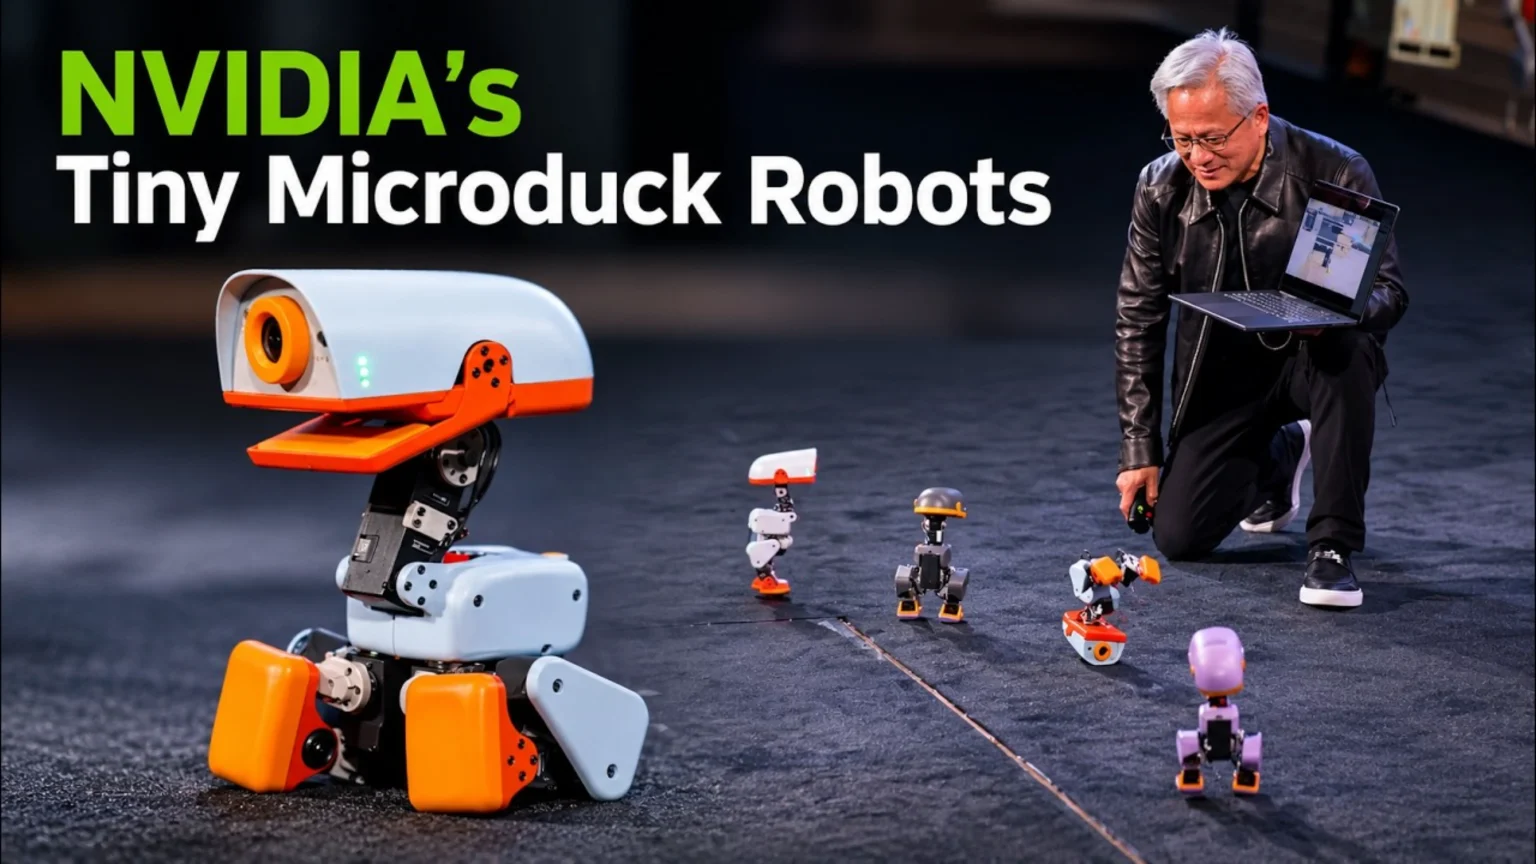
CEO NVIDIA, Jensen Huang, memperlihatkan kemampuan robot mungil ini dalam demonstrasi teknologi di Berlin. Microduck dapat mengikuti sejumlah perintah gerakan, mulai dari duduk hingga berdiri kembali setelah terjatuh. Ketika mencoba salto, hasilnya belum selalu sempurna. Ada robot yang berhasil, sementara yang lain kehilangan keseimbangan.
Bagi dunia robotika, kegagalan seperti itu bukan sekadar tontonan lucu. Ada proses pelatihan dan pengujian yang panjang di balik setiap gerakan.
Microduck Bukan Sekadar Robot Mainan
Microduck merupakan robot bipedal berukuran sekitar 25 sentimeter yang dikembangkan oleh Pollen Robotics bersama Hugging Face. Perangkat ini ditujukan untuk eksperimen dan pengembangan robotika, dengan harga awal sekitar US$399.
Ukurannya memang kecil, tetapi perangkat ini memiliki sejumlah komponen untuk membantu pergerakannya, termasuk motor, kamera, sensor kedalaman, dan sensor gerak. Komponen tersebut memungkinkan robot mengumpulkan informasi mengenai lingkungan sekaligus menyesuaikan gerakannya.
Yang membuatnya menarik adalah kesempatan bagi pengembang untuk mempelajari cara robot merespons perintah dan mempertahankan keseimbangan. Jadi, bukan cuma soal robot bisa bergerak, melainkan juga bagaimana gerakan itu dilatih.
Baca juga: Nvidia Ikut Membiayai Demam AI, tapi Bagaimana Jika Bisnis Cloud Mulai Tersendat?
NVIDIA RTX Spark Membantu Proses Pelatihan AI
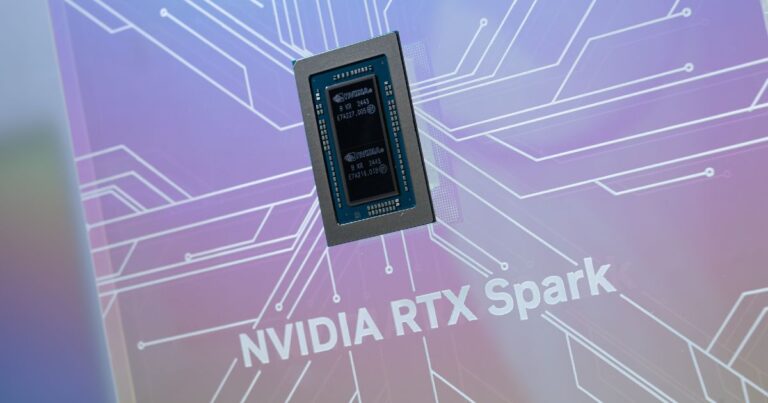
Salah satu teknologi yang mendapat perhatian adalah NVIDIA RTX Spark. Perangkat komputasi ini menjadi bagian dari ekosistem yang mendukung pengembangan kecerdasan buatan, termasuk eksperimen robotika.
Dalam pelatihan robot, pengembang tidak harus langsung menguji setiap gerakan menggunakan perangkat fisik. Mereka dapat memanfaatkan simulasi komputer untuk mencoba berbagai skenario terlebih dahulu.
NVIDIA Isaac Sim digunakan untuk menyimulasikan lingkungan dan perilaku robot, sedangkan NVIDIA Isaac Lab mendukung proses pelatihan berbasis simulasi. NVIDIA Omniverse juga berkaitan dengan pengembangan lingkungan virtual dan konsep digital twin, yaitu representasi digital dari objek atau sistem nyata.
Dengan pendekatan ini, robot dapat menjalani banyak percobaan virtual sebelum gerakannya diuji di dunia nyata. Proses tersebut membantu pengembang menghemat waktu dan mengurangi kebutuhan pengujian fisik berulang.
Kenapa Robot Harus Belajar dari Kegagalan?
Salah satu pendekatan yang digunakan dalam pelatihan robot adalah reinforcement learning. Secara sederhana, metode ini membantu sistem menemukan perilaku yang lebih baik melalui percobaan dan umpan balik.
Misalnya, robot perlu mengetahui bagaimana posisi tubuh, kekuatan motor, dan kondisi permukaan memengaruhi keseimbangannya. Jika gerakan tertentu membuatnya terjatuh, parameter pelatihan dapat disesuaikan agar percobaan berikutnya menghasilkan gerakan yang lebih stabil.
Namun, hasil simulasi tidak selalu sama dengan kondisi sebenarnya. Permukaan lantai, respons sensor, dan perubahan lingkungan bisa membuat robot melakukan kesalahan ketika diuji secara langsung.
Karena itu, keberhasilan dalam simulasi tetap perlu dibuktikan melalui pengujian fisik.
Physical AI
Physical AI Mulai Mendekat ke Dunia Nyata
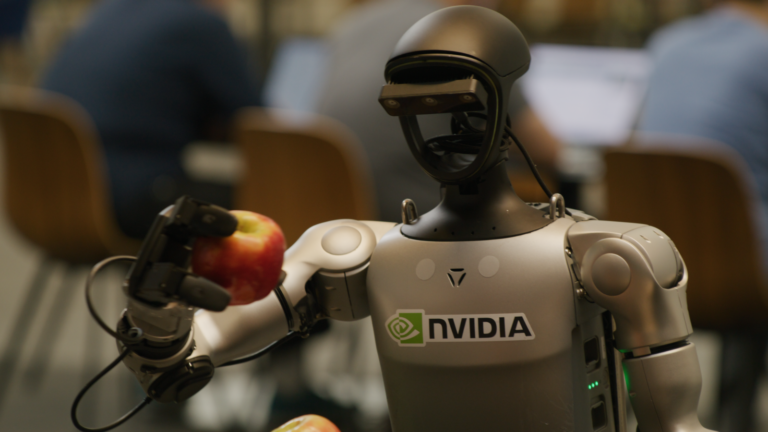
Perkembangan Microduck ikut menyoroti konsep Physical AI, yakni kecerdasan buatan yang berinteraksi dengan dunia fisik melalui robot atau mesin.
Jika AI generatif dikenal lewat kemampuannya menghasilkan teks dan gambar, Physical AI berfokus pada kemampuan sistem untuk memahami lingkungan dan melakukan tindakan fisik.
Robot kecil seperti Microduck bisa menjadi sarana belajar bagi mahasiswa, peneliti, dan pengembang independen yang ingin bereksperimen dengan teknologi tersebut.
Tentu, kemampuan salto belum menjadikan robot siap melakukan pekerjaan kompleks secara mandiri. Namun, demonstrasi ini memperlihatkan bagaimana simulasi dan AI dapat membantu proses pengembangan robot menjadi lebih praktis.
Hal yang paling menarik bukan semata-mata robot bebek yang berhasil melakukan salto, melainkan teknologi di balik proses belajarnya. Dari simulasi komputer hingga pengujian fisik, pengembangan robot kini semakin erat dengan kemajuan kecerdasan buatan.
About the Author